Robotų lytėjimas: DI rankoms pagaliau reikia ne tik akių
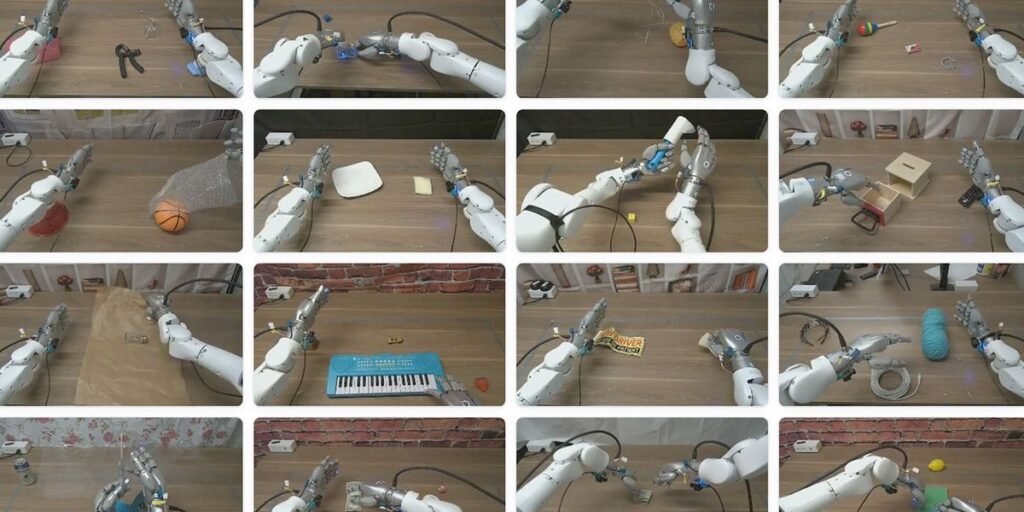
IEEE Spectrum rašo apie naujus lytėjimo duomenų rinkinius robotams. DI rankoms vien vaizdo nepakanka, jei reikia įsukti lemputę ar paimti kiaušinį.
Šiame straipsnyje · 4 dalys
- Kas yra robotų lytėjimo duomenys? Tai jutiklių duomenys apie kontaktą, spaudimą, slydimą ir kitas fizines sąveikas su objektais.
- Kodėl jie svarbūs DI robotikoje? Jie padeda robotams atlikti smulkias ir kontaktui jautrias užduotis, kurių vien vaizdu patikimai išspręsti sunku.
- Ar tokie robotai jau paruošti namams? Dar ne masiškai, bet tyrimai rodo aiškų progresą konkrečiose manipuliavimo užduotyse.
Robotų lytėjimas skamba beveik poetiškai, bet realybė labai praktiška: robotui sunku paimti daiktą, jei jis nejaučia spaudimo, slydimo ir kontakto.
IEEE Spectrum rašo, kad nauji taktilinių duomenų rinkiniai gali padėti robotams atlikti smulkius darbus, kuriuose vien kamerų nepakanka.
Žmogui įsukti lemputę atrodo paprasta. Robotui tai mažas egzaminas iš fizikos, koordinacijos ir kantrybės.
Kodėl akių neužtenka
Pastaraisiais metais robotai geriau supranta vaizdą ir tekstines komandas. Jie gali matyti objektus, planuoti veiksmus ir bandyti atlikti buities užduotis.
Bet daug darbų vyksta pirštuose. Kai laikai kiaušinį, tu nuolat jauti spaudimą. Kai jungi USB laidą, supranti, ar kampas neteisingas. Kamera to visada nepasako.
Todėl robotikai vis daugiau kalba apie lytėjimo duomenis. Ne kaip apie prabangą, o kaip apie trūkstamą kanalą.
Kokie skaičiai įdomūs
Berklio tyrėjų komanda, pasak IEEE Spectrum, naudojo apie 100 valandų specialiai surinktų taktilinių duomenų ir demonstracijų su daugiau kaip 200 buities objektų.
Vėliau modelis buvo derinamas su maždaug 100 sudėtingesnių demonstracijų, tokių kaip lemputės įsukimas ar dantų pastos užtepimas ant šepetėlio. Rezultatas – 65 proc. sėkmės per 12 užduočių, beveik dvigubai geriau už geriausią vaizdo-kalbos-veiksmo modelį tame palyginime.
Kita kryptis – duomenų mastas. Fudan universiteto ir NeoteAI komanda jau turi daugiau kaip 30 tūkst. valandų sinchronizuotų vaizdo ir lytėjimo demonstracijų.
Ką tai reiškia praktiškai
Robotai namuose ir gamyklose ilgai strigo ant to, kas žmogui atrodo juokingai paprasta. Paėmei, pasukai, palaikei, pajutai.
Jei lytėjimo DI taps patikimesnis, robotai galės geriau dirbti su minkštais, slidžiais, mažais ar netvarkingais objektais.
Čia ir prasideda tikroji robotikos kasdienybė. Ne gražus humanoidas scenoje, o ranka, kuri pagaliau nebesutraiško to, ką turėjo tik paimti.
Jei galvojate apie robotikos ar DI automatizaciją, pradėkite nuo užduoties, ne nuo roboto formos. Forma graži. Užduotis moka sąskaitas.
Rašome apie dirbtinį intelektą lietuviškai. Kiekvienas straipsnis parengtas pagal nurodytą šaltinį, o nuorodą į originalą rasite kortelėje „Šaltinis“.