Telefono roboto OpenBot valdiklis jau turi septynias kalbas
OpenBot 0.9.0 atnaujinimas išplėtė telefono roboto valdymą ir kalbų pasirinkimą. Atviras projektas naudoja telefono kamerą bei skaičiavimo galią robotikos užduotims.
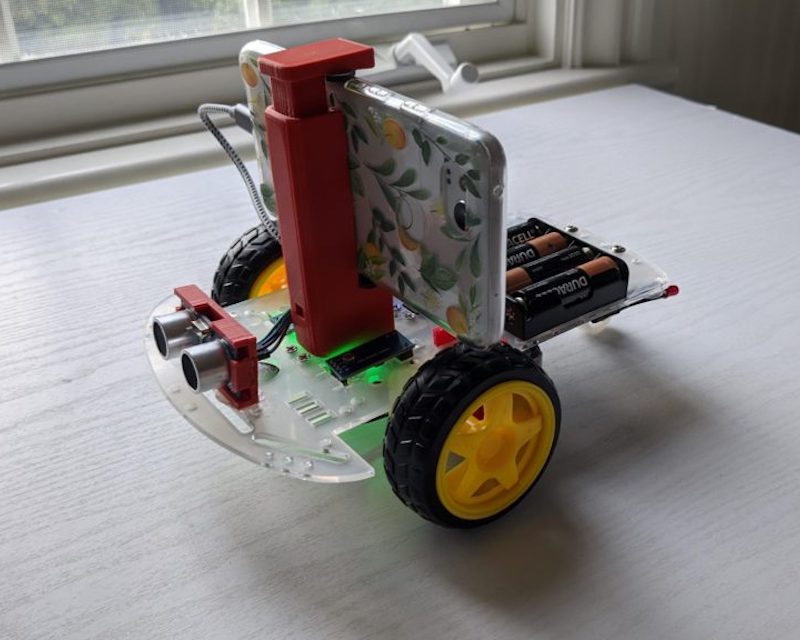
OpenBot 0.9.0 išplėtė telefono pagrindu veikiančio roboto valdymą, pridėdamas septynių kalbų pasirinkimą ir papildomus Flutter valdiklio nustatymus bei vairavimo režimus. Spalio 7 dieną paskelbto leidimo apraše taip pat išvardytos autonominės navigacijos, vaizdo perdavimo ir belaidžio ryšio pataisos.
Viešame projekto kode OpenBot pristatomas kaip būdas panaudoti išmaniojo telefono kamerą, jutiklius ir skaičiavimo galią nebrangiam ratiniam robotui. Kūrėjai nurodo maždaug 50 dolerių bazinio korpuso kainą, tačiau ši suma neapima telefono ir nereiškia visų galimų konstrukcijų kainos.
Projekto apraše prie pradinių autorių nurodomi Matthias Müller ir Vladlen Koltun, o programinės įrangos licencijoje pažymėta Intel Intelligent Systems Lab kilmė. Kodas pateikiamas pagal MIT licenciją, leidžiančią jį naudoti, keisti ir platinti, išlaikant reikalaujamą autoriaus teisių bei licencijos pranešimą.
OpenBot dokumentacijoje nurodoma, kad programinė sistema palaiko žmogaus sekimą ir autonominę navigaciją realiuoju laiku, todėl projektas apima daugiau nei nuotolinį vairavimą. Mokymui pateikiama atskira vairavimo politikos dalis, o naudotojui nereikia kurti visos roboto valdymo programinės įrangos nuo pradžių.
Praktiniam bandymui reikalingas robotui pritvirtintas telefonas, ratinis korpusas, varikliai ir su jais bendraujantis mikrovaldiklis, pavyzdžiui, Arduino Nano. Projekto dokumentacijoje atskiriama roboto programa, valdiklis ir korpuso programinė įranga, todėl vien atsisiųsti programėlę į tuščią telefoną robotikos eksperimentui nepakanka.
Korpuso dokumentacijoje pateikiami keli variantai: savarankiškai surenkamas trimatis spausdintas modelis, supaprastintas mokymuisi skirtas Lite ir nuotolinio valdymo sunkvežimio perdarymas. Atskirai aprašytas didesnis įvairiam reljefui skirtas variantas, todėl projekto nurodyta bazinė kaina netaikoma visiems šiems skirtingiems įrenginiams.
Robote veikianti programa, pasak dokumentacijos, bendrauja su korpusu, siunčia vaizdą valdikliui ir vykdo išmoktas vairavimo politikas bei kitas užduotis. Android versijai pateikiamas leidimo paketas, iOS programa pažymėta kaip beta, o Linux kompiuteriui su kamera yra atskira Python versija.
0.9.0 leidime pasirinkimų meniu leidžia naudoti anglų, vokiečių, ispanų, prancūzų, kinų, korėjiečių arba hindi kalbą Android ir iOS sąsajose. Flutter valdiklyje pridėtas nustatymų skydelis, tinklo serverio pasirinkimas ir perjungimas tarp vairavimo pakreipiant telefoną bei ekrane rodomais valdikliais.
Leidimo apraše išvardytos Point Goal Navigation strigčių pataisos, ESP32 programinės įrangos pakeitimai ir patikimesnis valdymas naršyklėje bei WebRTC vaizdo ryšys. Atskiri pakeitimai taiso Bluetooth Low Energy inicijavimą ir kameros kadrų atlaisvinimą po analizės, todėl atnaujinimas apima ir kasdienio veikimo patikimumą.
GitHub leidime jau pateikiami atsisiunčiami Android roboto ir valdiklio paketai, o bendras pakeitimų sąrašas lyginamas su ankstesne 0.8.0 versija. Toliau projekto vystymas matomas viešame kode ir klaidų sąraše; šiame leidime nepaskelbtas vienodas visų telefonų autonominio vairavimo greičio ar tikslumo bandymas.
Rašome apie dirbtinį intelektą lietuviškai. Kiekvienas straipsnis parengtas pagal nurodytą šaltinį, o nuorodą į originalą rasite kortelėje „Šaltinis“.