Microduck judesius galima mokyti atvirame simuliatoriuje
Pollen Robotics viešai skelbia Microduck valdymo kodą ir judesių mokymo aplinką. Robotą galima tirti MuJoCo simuliatoriuje net neturint fizinio įrenginio.
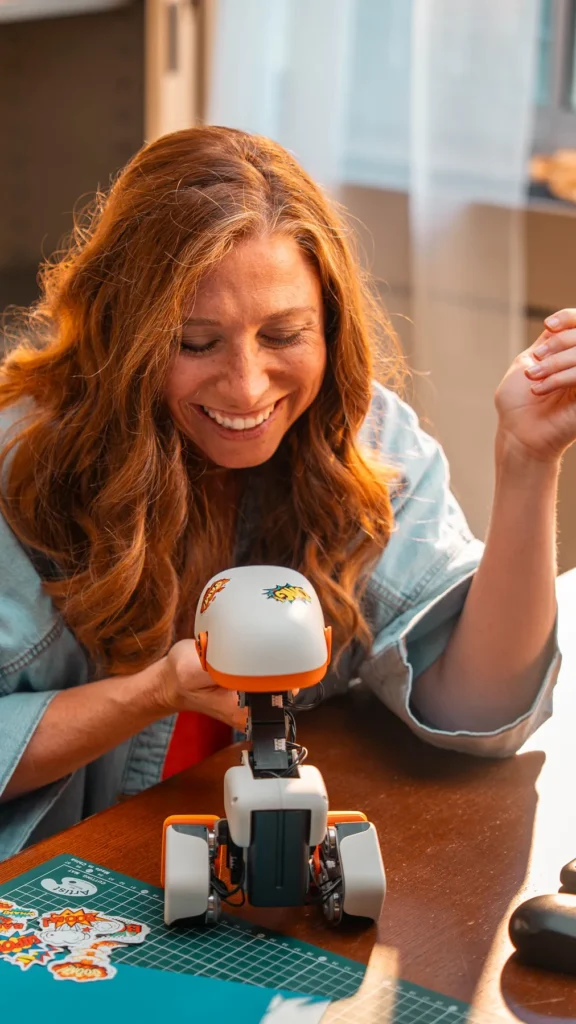
Pollen Robotics viešai skelbia Microduck roboto valdymo programinę įrangą ir susietą mokymo aplinką, kurioje judesiai lavinami pasitelkiant pastiprinamąjį mokymą. Spalio 27 dieną projektas matomas GitHub Trending sąraše; tai jau prieinamo projekto apžvalga, o ne šiandien paskelbto roboto pristatymas.
Pasak oficialaus projekto aprašymo, fizinis robotas yra maždaug 25 centimetrų aukščio, sveria 800 gramų ir turi penkiolika servovariklių. Valdymo ciklas veikia 50 hercų dažniu Rockchip RK3566 procesoriuje, todėl roboto judesių vykdymas atskirtas nuo jų mokymo.
Pagrindinė Microduck saugykla pateikia roboto valdymo kodą, o microduck_rl skirta elgsenai mokyti. Kūrėjai nurodo naudojantys MuJoCo fizikos simuliatorių, PPO mokymo metodą ir ONNX formatą, kuriuo parengta elgsena perduodama vykdyti robote.
Oficialiame produkto puslapyje skelbiama, kad visa programinės įrangos sistema platinama pagal Apache 2.0 licenciją, kuri pateikta ir saugykloje. Tai leidžia skaityti, keisti ir platinti kodą laikantis licencijos sąlygų, tačiau pats fizinis įrenginys dėl to netampa nemokamas.
Pollen Robotics nurodo 399 dolerių išankstinio užsakymo kainą prieš mokesčius ir pristatymą, o užsakymų pradžią datuoja rugpjūčio 27 diena. Komplekte skelbiami robotas, baterija, USB-C laidas ir valdiklis; ši kaina nėra galutinė pristatyto įrenginio kaina Lietuvoje.
Pagal projekto dokumentaciją simuliacijai fizinio roboto nereikia: kompiuteryje galima paleisti tikrąsias valdymo programas su MuJoCo modeliu. Tam reikalingos abi projekto saugyklos, Rust kūrimo aplinka ir mokymo saugyklos Python aplinka su ONNX vykdymo biblioteka.
Dokumentacijoje atskirai aprašomas paprastas vieno roboto režimas ir sudėtingesnis konteinerių režimas, kuriam reikalingos papildomos Linux sistemos priemonės. Todėl teiginys, kad simuliaciją galima tyrinėti kompiuteryje, nėra pažadas, jog kiekvienas jos variantas vienodai veiks bet kuriame nešiojamajame.
Kūrėjai pateikia septynias parengtas elgsenas, įskaitant ėjimą, atsisėdimą, atsistojimą, kamuolio spyrį ir atsikėlimą nuo žemės, rašoma produkto puslapyje. Pridėjus ratukus galima naudoti kitą judėjimo elgseną, o bendruomenė kviečiama mokyti bei skelbti savo variantus.
Simuliatoriaus aprašyme aiškiai nurodyta, kad jis tinkamas valdymo ciklui, ryšiui tarp programų ir judesių politikoms tikrinti, tačiau neatkuria visų tvarkyklių. Fizinių variklių magistralės, radijo ir kameros aparatinės dalies klaidos gali paaiškėti tik naudojant tikrą robotą.
Pagrindinės saugyklos aprašyme nurodoma, kad kodas parašytas Rust kalba, o atskiros programos atsakingos už variklius, ryšį ir atnaujinimus. Atnaujinimų sistema tikrina pasirašytus leidimus ir gali juos atšaukti, jeigu paleistas robotas neatitinka numatytų veikimo patikros sąlygų.
Toliau projektas numato bendruomenės indėlį į kodą ir naujų elgsenų dalijimąsi, o dokumentacijoje viešai aprašomos neišspręstos techninės problemos. Pollen Robotics taip pat išskiria simuliacijos greičio ribą: per lėtai veikianti aplinka gali pakeisti pusiausvyros bandymų rezultatus, todėl virtualus bandymas nepakeičia visos fizinės patikros.
Rašome apie dirbtinį intelektą lietuviškai. Kiekvienas straipsnis parengtas pagal nurodytą šaltinį, o nuorodą į originalą rasite kortelėje „Šaltinis“.