Microduck sulaukė daugiau kaip 20 tūkstančių išankstinių užsakymų
Pollen Robotics Microduck po demonstracijos Berlyne sulaukė daugiau kaip 20 tūkstančių užsakymų. Roboto programinė įranga ir mokymo kodas prieinami viešai.
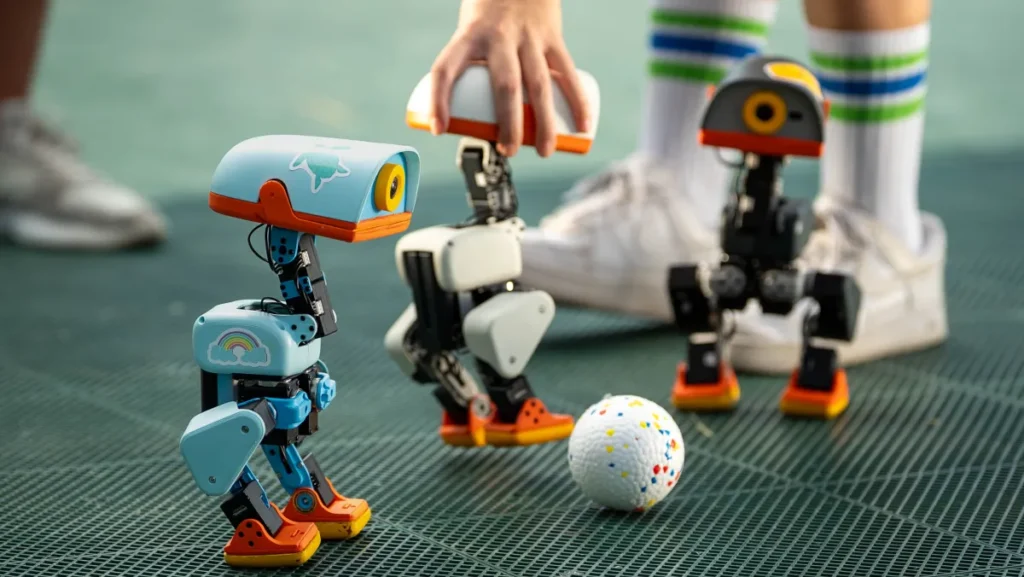
Pollen Robotics robotas Microduck sulaukė daugiau kaip 20 tūkstančių išankstinių užsakymų po demonstracijos NVIDIA konferencijoje GTC Berlyne, praneša TechCrunch. Leidinys remiasi Hugging Face vadovo Clem Delangue paskelbtu skaičiumi; tai užsakymų, o ne jau pristatytų robotų apskaita.
Per demonstraciją NVIDIA vadovas Jensen Huang bendravo su mažais dvikojais robotais, kurie vaikščiojo, atsisėdo ir atliko kitus išmoktus judesius. Pasak TechCrunch, Microduck gamintoja leidžia naudotojams mokyti naujų elgsenų ir jomis dalytis, todėl įrenginys nėra vien uždaras iš anksto užprogramuotas žaislas.
Pollen Robotics viešoje Microduck GitHub saugykloje pateikia programinę įrangą, kuri valdo fizinį robotą ir jo paslaugas. Projekto aprašyme nurodomas maždaug 25 centimetrų aukštis, 800 gramų masė ir 50 hercų valdymo ciklas, vykdantis išmoktas judėjimo strategijas.
Gamintojo aprašymu, roboto kompiuteris naudoja Rockchip RK3566 procesorių, o atskiros programos rūpinasi judesiais, ryšiu, kamera ir atnaujinimų diegimu. Programinis kodas parašytas Rust kalba; valdymo priemonės ir išoriniai klientai su roboto paslaugomis bendrauja per vieną bendrą ryšio sutartį.
Judėjimo mokymui skirta atskira microduck_rl saugykla, kurioje naudojama MuJoCo fizikos simuliacija ir PPO mokymo metodas. Pollen Robotics aiškina, kad parengtos strategijos eksportuojamos ONNX formatu, o tada jas gali vykdyti pagrindinė roboto programinė įranga tikrame įrenginyje.
Šių programinių projektų licencijos failuose nurodyta Apache 2.0 licencija, tačiau mokymo saugykla atskirai apriboja mechaninės konstrukcijos failų naudojimą. Jiems aprašyme nurodoma Creative Commons BY-SA-NC, todėl atviras programinis kodas nereiškia, kad visiems susijusiems projektavimo failams galioja tos pačios sąlygos.
Vietiniam naujų judesių mokymui projekto dokumentacija reikalauja CUDA palaikančios vaizdo plokštės ir programinės aplinkos, naudojančios MuJoCo Warp technologiją. Autoriai pateikia orientyrą: naudinga ėjimo strategija gali būti išmokta per vieną ar dvi valandas, vienu metu vykdant 4 096 virtualias aplinkas.
Tai dokumentacijos pateiktas orientyras, o ne bet kuriam kompiuteriui garantuota trukmė; mokymo ir jau parengto judesio peržiūros reikalavimai skiriasi. Projekto aprašyme numatyta išmokto elgesio peržiūra MuJoCo aplinkoje naudojant procesorių, taip pat galimybė mokymą vykdyti per Hugging Face Jobs paslaugą.
Saugykloje pateikiamos ėjimo, atsistojimo po kritimo, sėdėjimo, kamuolio spyrimo ir judėjimo su ratukais užduotys, skirtos skirtingoms roboto elgsenoms. Pollen Robotics taip pat pateikia simuliuojamo roboto aplinką, todėl dalį programinio veikimo galima nagrinėti neturint fizinio Microduck ant darbo stalo ar prijungtos jo valdymo elektronikos.
TechCrunch nurodo, kad užsakytus įrenginius tikimasi pristatyti iki Kalėdų, tačiau šis planas dar nėra atlikto pristatymo patvirtinimas visiems pirkėjams. Artimiausias projekto etapas bus realių įrenginių perdavimas ir bendruomenės sukurtų judesių naudojimas, o viešas kodas jau leidžia tirti jo programinį pagrindą.
Rašome apie dirbtinį intelektą lietuviškai. Kiekvienas straipsnis parengtas pagal nurodytą šaltinį, o nuorodą į originalą rasite kortelėje „Šaltinis“.