Isaac ROS 5 atveria DI agentams robotų programavimo įrankius
Nvidia Isaac ROS 5.0 jungia atvirus robotikos paketus, DI agentų darbo eigas ir spartinamą vaizdų apdorojimą.
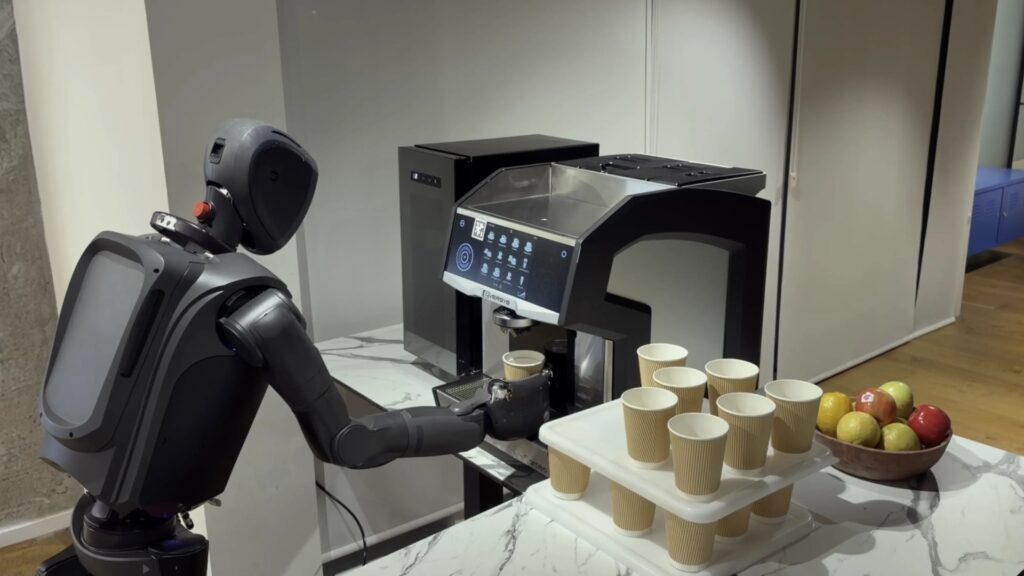
Nvidia išleido Isaac ROS 5.0 robotikos įrankius, kurie į programavimo ir robotų valdymo darbą įtraukia DI agentų darbo eigas. Rugsėjo 22 dieną ROSCon konferencijoje Toronte pristatytas projektas skirtas spartinamam vaizdų apdorojimui, navigacijai ir manipuliavimui objektais. Tai anksčiau paskelbtas, tačiau šioje partijoje atskirai nagrinėjamas atviras projektas, o ne naujas spalio 15 dienos leidimas.
Pasak Nvidia, įrankiai remiasi Open Robotics kuriama ROS sistema, kurios naudotojų bendruomenė siekia beveik 1,3 milijono žmonių. Naujoji versija palaiko ROS Lyrical ir Ubuntu 24.04, todėl kūrėjai gali derinti pažįstamą robotikos aplinką su GPU spartinimu. Oficialius paketus ir dokumentaciją galima pasiekti tiesiogiai Nvidia Isaac ROS GitHub organizacijoje.
Bendrovė pristato pakartotinai naudojamas parengimo ir manipuliavimo darbo eigas, kurias gali vykdyti programuotojai arba programavimo agentai. Dokumentacija taip pat pertvarkyta taip, kad agentams būtų lengviau suprasti įrankius ir jų naudojimo seką. FoundationStereo papildomo mokymo darbo eiga leidžia pritaikyti stereovaizdo modelį konkrečioms kameroms ir aplinkai, nurodo Nvidia.
Objektų padėties nustatymo ir sekimo modelis FoundationPose gavo agentams pritaikytą vykdymo biblioteką, rašo bendrovė. Nvidia teigimu, objekto vietą ir orientaciją su ja galima apdoroti iki 5,5 karto sparčiau. Tai gamintojo pateiktas konkrečios bibliotekos spartos rezultatas, o ne pažadas visą robotą ar kiekvieną užduotį tiek pat paspartinti.
Paleidimui reikalinga suderinama robotikos ir Nvidia skaičiavimo aplinka; pranešime minimi Jetson Orin Nano ir galingesni Jetson Thor įrenginiai. Kameros bei pats robotas priklauso nuo pasirinktos suvokimo ar manipuliavimo užduoties, todėl vieno universalaus nešiojamojo kompiuterio reikalavimo nėra. Nvidia projektą pateikia kaip kelią nuo programų kūrimo iki jų vykdymo tiesiog robote.
Licencijos sąlygas būtina skirti nuo bendro projekto apibūdinimo kaip atviro, nes jo dalys gali turėti skirtingus teisinius reikalavimus. Patikrintoje isaac_ros_common saugykloje pateikta NVIDIA Isaac ROS Software License, leidžianti naudoti programinę įrangą ir keisti pateiktą pavyzdinį kodą. Platinimui licencijoje nustatytos papildomos sąlygos, todėl viso rinkinio nereikėtų vadinti vienodai licencijuotu pagal Apache ar MIT.
Tarp konkrečių taikymų Nvidia mini Intrinsic staklių aptarnavimo sprendimą, kuriame FoundationPose padeda atpažinti ir sekti apdirbamas detales. Bendrovė taip pat aprašo MenteeBot suvokimo sistemą ir Universal Robots DI spartinimo rinkinį, naudojamus darbui prie paties įrenginio. Šie pavyzdžiai paaiškina, kam įrankiai skirti, tačiau nėra nepriklausomas visų integracijų patikimumo įvertinimas.
Isaac ROS 5.0 jau prieinama, o tolesnį pritaikymą lems konkrečių paketų, jutiklių ir roboto aparatinės įrangos suderinamumas. Nvidia nurodo, kad partneriai integruoja sprendimus į navigacijos, objektų paėmimo ir gamybos sistemas. Vienos bendros datos, kada visos išvardytos partnerių integracijos pasieks galutinius naudotojus, pranešime nėra.
Rašome apie dirbtinį intelektą lietuviškai. Kiekvienas straipsnis parengtas pagal nurodytą šaltinį, o nuorodą į originalą rasite kortelėje „Šaltinis“.