1500 daiktų per valandą Eka robotas paima pasitelkdamas jėgos jutiklius
Eka Robotics pritraukė 150 milijonų dolerių. Bendrovė robotų mokymui jungia regą, jėgos matavimą ir simuliacijas, o pramoniniai bandymai dar tęsiasi.
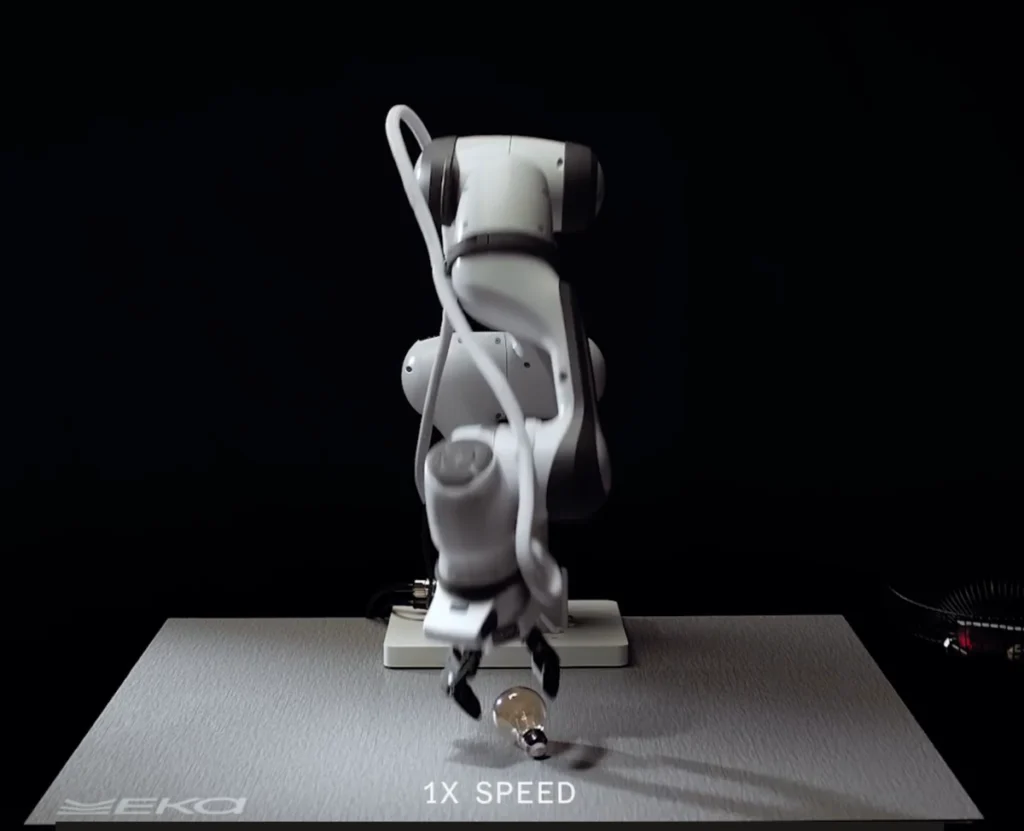
Eka Robotics pristatė robotinio manipuliavimo sistemą, kuri daiktų paėmimą valdo pasitelkdama ne vien regą, bet ir jėgos jutiklius. Spalio 20 dieną TechCrunch pranešė, kad bendrovė pritraukė 150 milijonų dolerių, o jos vertė po investicijos siekia 1,45 milijardo dolerių.
Pasak leidinio, A serijos finansavimui vadovavo a16z ir F-Prime fondai, o bendrovę įkūrė Pulkit Agrawal ir Tuomas Haarnoja. Agrawal yra Masačusetso technologijos instituto profesorius, o Haarnoja anksčiau dirbo Google DeepMind ir tyrinėjo mokymąsi pastiprinimu robotų valdymui.
TechCrunch nurodo, kad Eka robotas per valandą gali paimti apie 1500 objektų, sveriančių iki vieno kilogramo, bendrovės pateikiamomis sąlygomis. Palyginimui publikacijoje minimi maždaug 600 žmogaus paimamų objektų, tačiau tai nėra visoms gamyklos operacijoms taikomas našumo matas.
Bendrovė teigia sėkmingai paimanti daiktus daugiau nei 95 procentais atvejų, o demonstruojamuose pavyzdžiuose robotas tvarkosi ir su trapiais objektais. Kaip aprašo TechCrunch, jėgos jutimas leidžia kontroliuoti kontaktą taip, kad sunki mechaninė ranka galėtų atsargiai liesti avietę.
Agrawal leidiniui aiškino, kad rega nurodo apytikslę objekto padėtį, tačiau paskutinį paėmimo etapą ir kontaktą tenka valdyti pagal jėgas. Todėl Eka savo modelio architektūrą vadina regos, jėgos ir veiksmo sistema, atskirdama ją nuo įprastų regos ir kalbos modelių.
Tam bendrovė sukūrė lankstesnį už tradicinius griebtuvą su papildomais jėgos jutikliais, kurie padeda reaguoti į susidūrimą su daiktu. Pasak TechCrunch, kūrėjai neatskleidžia visų techninių detalių, tačiau svarbi mokymo dalis yra fizikinė simuliacija ir mokymasis pastiprinimu.
Eka teigia per kelias minutes galinti simuliacijose sugeneruoti tūkstančius valandų robotų patirties, užuot rėmusis vien žmonių demonstruojamais judesiais. Leidinys pabrėžia, kad tokios patirties perkėlimas į tikrą aplinką anksčiau buvo ypač sunkus užduotims, kuriose būtina liesti objektus.
Ilinojaus universiteto profesorius Kris Hauser leidiniui sakė pastebėjęs roboto gebėjimą prisitaikyti prie skirtingų daiktų be papildomo mokymo kiekvienam objektui. Vis dėlto jis taip pat įvardijo neatsakytą klausimą, kaip tokie metodai veiks sudėtingesnėse pramoninėse užduotyse, neapsiribojančiose paėmimu ir padėjimu.
TechCrunch rašo, kad Eka jau vykdo neviešus bandomuosius projektus su pramonės klientais, susijusius su daiktų perkėlimu ir laidų tvarkymu. Tai dar nėra įrodymas, kad sistema ištisus metus patikimai veikia bet kurioje surinkimo linijoje be įrangos gedimų ar sustojimų.
Agrawal nurodo, kad griebtuvo aparatinė dalis kainuoja mažiau nei tūkstantį dolerių ir šiuo metu skaičiuojama penkiems milijonams darbo ciklų. Bendrovės tikslas yra pasiekti dvidešimt milijonų ciklų, kuriuos leidinys pateikia kaip standartinių pramoninių robotinių rankų atsparumo orientyrą.
Pasak TechCrunch, Eka pirmiausia sieks įsitvirtinti daiktų paėmimo, išdėstymo bei laidų tvarkymo srityse, o ne vienu metu spręsti visas robotikos užduotis. Tolesni pramoniniai bandymai turės parodyti, ar demonstracijose matomi rezultatai išlieka ilguose realios gamybos darbo cikluose.
Rašome apie dirbtinį intelektą lietuviškai. Kiekvienas straipsnis parengtas pagal nurodytą šaltinį, o nuorodą į originalą rasite kortelėje „Šaltinis“.